ПМГ — ультразвуковой измеритель скорости воздуха для шахт
Датчик меряет скорость и направление воздушного потока по разности времён прохода ультразвука по потоку и против него. Движущихся частей нет, поэтому пыль и влажность шахты не мешают ему так, как крыльчатке. Показания выводятся на табло индикатора, в SCADA по Modbus RTU и по Bluetooth.
На этом сайте собраны описание системы, результаты стендовых испытаний, вся документация проекта и разбор проблем, с которыми мы столкнулись, — с причинами и решениями.
Из чего состоит система
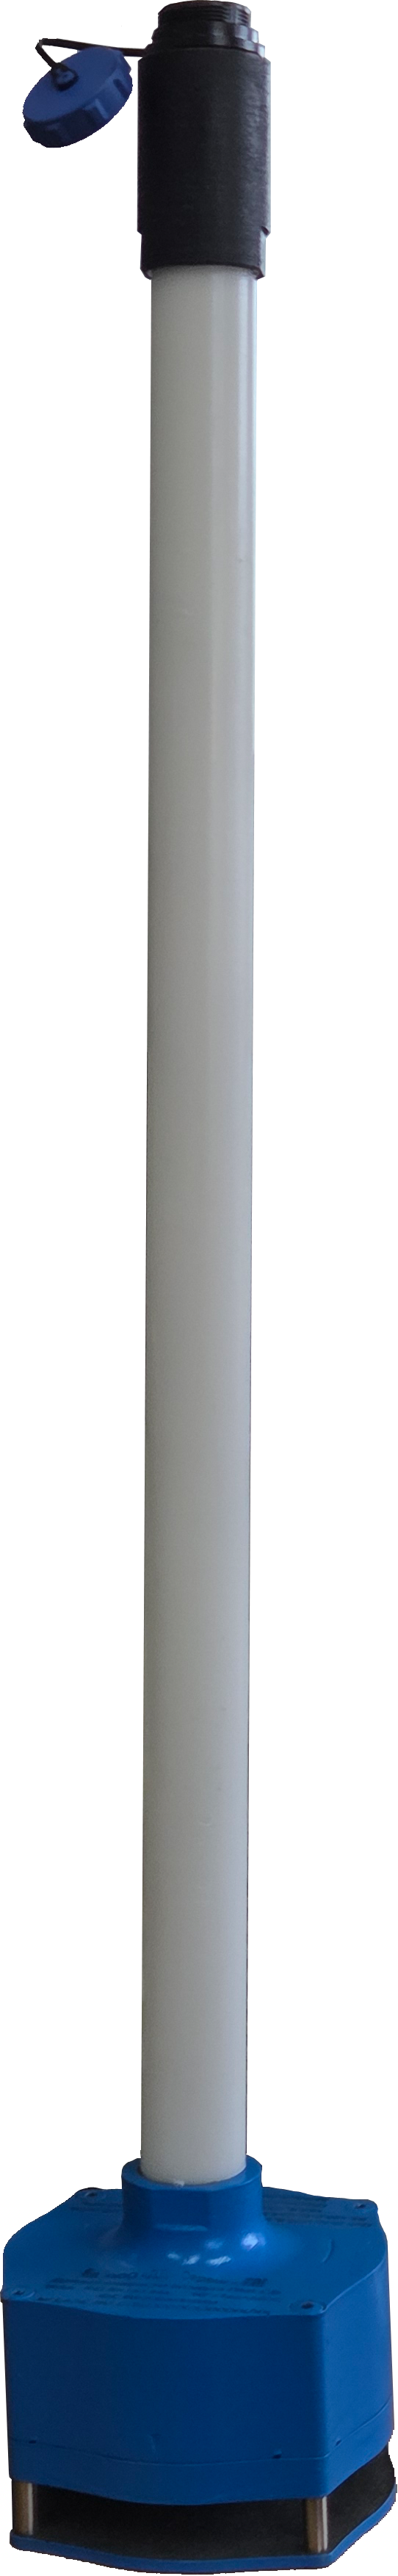
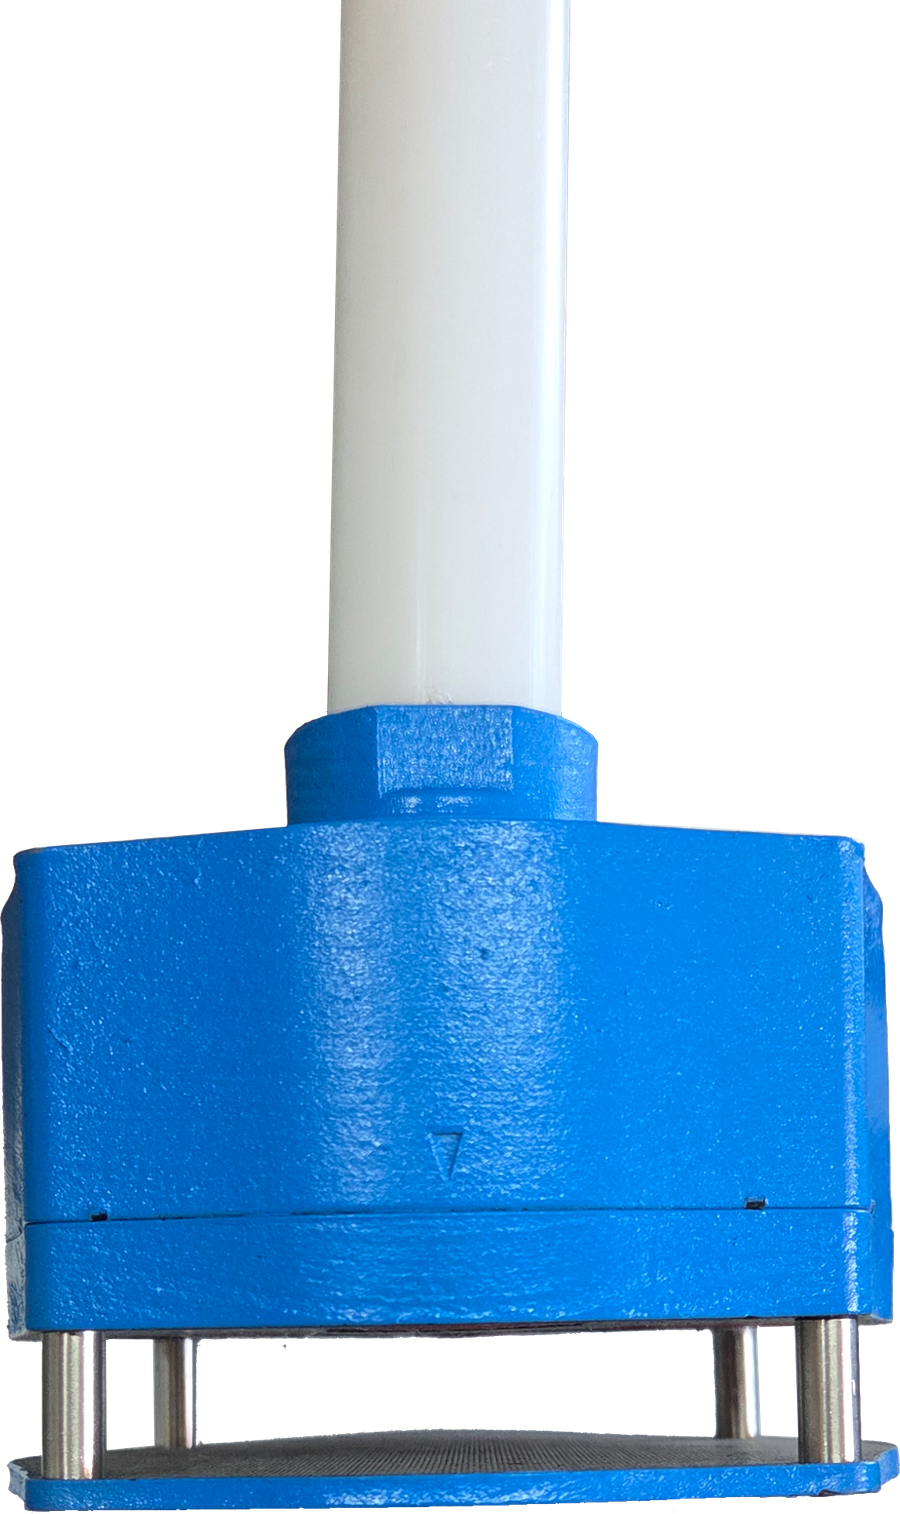
Датчик скорости
Четыре пьезокристалла 40 кГц, отражатель, две взаимно перпендикулярные оси. Считает фазу несущей, температуру, давление и влажность (BME280).
Индикатор ПМГ-Индикатор
Опрашивает датчик, показывает скорость на табло, хранит настройки, отдаёт данные в SCADA по RS-485 и на телефон или ноутбук по Bluetooth.
Датчик на трубке Пито
Второй тип датчика для того же индикатора и образцовый прибор стенда: перепад давления на трубке Testo, плотность воздуха считается по данным анемометра.
Стенд и система отладки
Raspberry Pi 4 опрашивает индикатор, трубку Пито и частотный привод вентилятора, ведёт журнал прогонов, считает калибровку и паспорта датчиков.
Как шла работа
| Дата | Что сделано |
|---|---|
| апрель 2026 | Индикатор: экран, Bluetooth, FRAM, контроль задач. |
| 18.08 | Плата трубки Пито на SDP810 с Modbus RTU. |
| 26.08 | Индикатор научился работать с двумя типами датчиков и сам определяет, какой подключён. |
| 27.08 – 01.09 | Разбор прошивки датчика: направление, деление на ноль, CRC во Flash, вынос математики из прерывания, векторное усреднение. |
| 02.09 – 07.09 | Аддитивная поправка каналов; время прихода по МНК вместо константы — температурный дрейф нуля снижен в 4,3 раза. |
| 08.09 | Активная база измерена на стенде: 28,52 мм вместо геометрических 43,88. Масштаб разделён на модель прибора и поправку экземпляра. |
| 10.09 – 11.09 | Полная диагностика по Modbus (регистры 1000..1171), связь 115200, передача по DMA. Описание принципа измерения, презентация. |
| 11.09 – 17.09 | Система отладки: сбор по Bluetooth и проводу, каталог прогонов, разборы, паспорта. Перенос на Raspberry Pi; трубка Пито и частотный привод на одной линии. |
| 16.09 | Первая калибровка экземпляра по трубке Пито: коэффициент 0,850 на FF560673. |
| 21.09 | Поверочная аэродинамическая труба: 0°, 45°, 90°, 3…25 м/с. CRC-32 кода для идентификации ПО, коэффициент только по паролю, проект методики поверки. |